 学校首页


1、个人简介
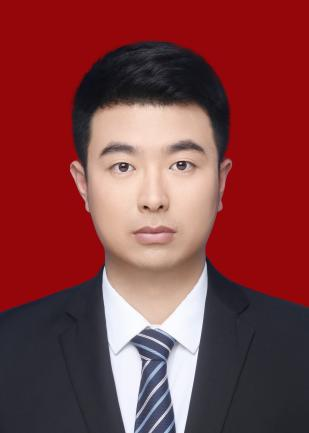
张超,博士,讲师,项目硕导,现任西安科技大学机械工程学院专任教师,主要研究方向为采掘装备智能化,聚焦巷道掘进装备路径规划、机器视觉定位、掘进成形智能控制等方向研究。主持国家自然科学基金青年项目、企业横向合作项目,参与陕西省关键核心技术攻关重点项目等横纵向课题10余项。授权发明专利、实用新型专利20余项;以第1、2作者发表学术论文12篇,其中SCI 4篇、EI 5篇,2024、2025年入选中国知网高被引学者前5%。获陕西高等学校科学技术研究优秀成果奖一等奖、中国煤炭工业协会科学技术奖二等奖。
2、教育与工作经历
2025.09-至今 专任教师 西安科技大学机械工程学院 机械电子工程系
2020.09-2025.06 博士 西安科技大学机械工程学院 机械工程专业
2017.09-2020.06 硕士 西安科技大学机械工程学院 机械工程专业
2012.09-2016.06 本科 西安工业大学电子信息工程学院 电气工程及其自动化
3、主持或参与科研项目情况
[1]国家自然科学基金青年项目,底板耦合下巷道掘进成形机理与人机共享控制方法研究,52604257,2027.1-2029.12。 主持
[2]企业合作项目,地质模型与智能掘进系统数据联动技术,2026.03-2026.05。 主持
[3]陕西省重点研发计划,煤矿综采工作面智能巡检机器人研发,2018.6-2021.07 , 2018ZDCXL- GY-06-04。主要参加人。
[4]陕煤联合基金项目,煤矿井下智能钻锚机器人,NO.2021JLM-03,2021.1-2023.1。主要参与人。
[5]企业合作项目,矿用掘进机位姿测量系统开发,2020.8-2021.8。主要研发人员
[6]企业合作项目,巷道掘进视觉定位与导航系统,2020.11-2030.12。主要研发人员
[7]企业合作项目,掘进机机身高精度组合式自动定位技术研究课题,2021.2-2022.4。主要研发人员
[8]企业合作项目,掘锚一体机姿态监测、长距离精确定位技术课题,2021.10-2022.4。主要研发人员
[9]企业合作项目,煤矿掘进工作面智能管控系统研发,2022.5-2025.5。主要研发人员
4、代表性论文
[1]Zhang, C.; Zhang, X. Binocular Vision Localization Method for Roadheader Based on Point-Line Features in Coal Mines. Measurement Science and Technology, 2025. (SCI, JCR Q1)
[2]Zhang, C.; Zhang, X. Safe Path Planning Method Based on Collision Prediction for Robotic Roadheader in Narrow Tunnels[J]. Mathematics, 2025, 13, 522. (SCI, JCR Q1)
[3]Zhang C, Zhang X. An Improved NSGA-II-Based Method for Cutting Trajectory Planning of Boom-Type Roadheader[J]. Applied Sciences-Basel, 2025, 15(4): 2126. (SCI, JCR Q1)
[3]张超,张旭辉,杨文娟,等.基于改进NSGA-II悬臂式掘进机断面成形截割轨迹规划方
法[J].煤炭科学技术,2025,53(S2):389-403.
[4]张超,张旭辉,杨文娟,等.煤矿井下非全断面掘进移机路径规划方法研究[J].煤炭学
报, 2025, 50(S2): 1202-1214.
[5]张超,张旭辉,杜昱阳,等.基于双目视觉的悬臂式掘进机位姿测量技术研究[J].煤炭科学技术, 2021, 49(11): 225-235. (EI,引用26)
[6]张超,张旭辉,张楷鑫,等.数字孪生驱动掘进机远程自动截割控制技术[J].工矿自动化, 2020, 46(09): 15-20+32.(CSCD,引用36)
[7]张超,张旭辉,毛清华,等.煤矿智能掘进机器人数字孪生系统研究及应用[J].西安科技大学学报,2020,40(05):813-822.(北大核心,引用65)
[8]张旭辉,张超,王妙云,等.数字孪生驱动的悬臂式掘进机虚拟操控技术[J].计算机集成制造系统,2021,27(06):1617-1628.(EI,引用86)
[9]张旭辉,张超,杨文娟,等.悬臂式掘进机可视化辅助截割系统研制[J].煤炭科学技术, 2018, 46(12): 21-26.(EI,引用22)
[10]张旭辉,张超,杨文娟,等.数字孪生驱动采掘工作面远程控制技术分析及发展趋势[J].智能矿山,2020,1(01):112-124.(创刊首期,引用次数15)
5、代表性获奖及专利
[1]陕西高等学校科学技术研究优秀成果奖一等奖,矿用相机防爆玻璃折射校正与井下长距离单目视觉定位技术创新与应用,陕西省教育厅,7/9,2025.07;
[2]中国煤炭工业协会科学技术二等奖,煤矿井下掘进装备位姿测量与远程虚拟操控系统研发及应用,中国煤炭工业协会,5/12,2021.12;
[3]张旭辉,张超,等.西安科技大学.一种基于双目视觉的悬臂式掘进装备位姿测量方法及系统.ZL202010683907.8[P]. 2023-10-03.【发明专利】
[4]张旭辉,张超.一种基于单棱镜旋转装置的掘进机位姿测量方法及系统. ZL202011164836.7[P]. 2022-08-16.【发明专利】
[5]张旭辉,张超.可除尘的矿用图像测量标靶. 201820778260.5[P]. 2019-04-23.【实用新型专利】
[6]张超,王悦.一种液压支架护帮板异常监测及报警装置. ZL202320475152.1. 2023-08-22.【实用新型专利】
[7]张旭辉,张超.一种可调间距煤矿井下定位用多激光指向仪固定装置. ZL202122442304.1. 2022.04.【实用新型专利】
[8]Zhang X, Zhang C. Binocular vision–based method and system for pose measurement of cantilever tunneling equipment. AU20200101932, 2020-09-16.【澳大利亚国际发明专利】
联系方式:zhangcc@xust.edu.cn

 西科机械e家
 友情链接