 学校首页


1.个人简介
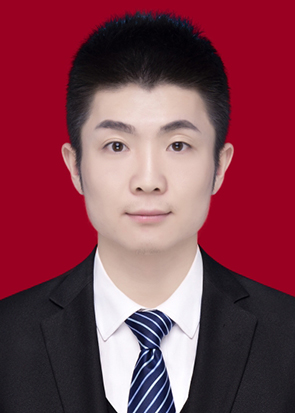
吴旭东,博士,讲师,项目硕导,现任西安科技大学机械工程学院专任教师,主要研究方向为矿山智能装备与机器人,聚焦煤矿机器人本体设计、多机械臂协同控制、多目标任务分配等方向研究。主持国家自然科学基金青年项目、企业横向合作项目,参与国家科技重大专项、陕西省重点研发计划、陕煤联合基金、陕西省自然科学基础研究计划、陕西省教育厅自然科学研究项目、陕西省教育厅服务地方科学研究计划等关键核心技术攻关横纵向课题10余项。授权发明专利、实用新型专利10余项;发表学术论文10余篇,其中SCI 3篇、EI 1篇。所研煤矸分拣机器人相关成果经中国煤炭工业协会鉴定为国内领先。
2.教育与工作经历
2025.07-至今 专任教师 西安科技大学机械工程学院 机械电子工程系
2020.09-2025.06博士 西安科技大学机械工程学院 机械工程
2017.09-2020.06硕士 西安科技大学机械工程学院机械电子工程
2013.09-2017.06本科 西安科技大学机械工程学院机械设计制造及其自动化
3.主持或参与科研项目情况
[1] 国家自然科学基金青年项目,复杂约束下任务链先验驱动的煤矿机器人群动态任务分配方法研究,52604258,2027.1-2029.12。主持
[2] 企业合作项目,移动式多维度高毒气体智能监测机器人研制,2026.10-2026.12。主持
[3] 陕西省重点研发计划,煤矿区煤矸石高效绿色综合利用关键技术研究, 2025QY-GJHX-35,2026.01-2028.12 。主要参加人
[4] 陕西省重点研发计划,基于视觉的多模态图像融合煤矸识别定位系统研发,2024GX-YBXM-524,2024.01-2026.12。主要参与人
[5] 陕西省自然科学基础研究计划,多机械臂煤矸石分拣机器人智能协同控制研究,2023-JC-YB-362,2023.01-2024.12。主要参与人
[6] 陕西省教育厅自然科学研究项目,高速重载煤矸石分拣机器人动态目标抓取研究,23JK0548,2023.01-2024.12。主要参与人
[6] 联合基金项目-企业-陕煤联合基金项目,多机械臂煤矸分拣机器人高效协同分拣基础研究,2021JLM-04,2021.01-2022.12。主要参与人
[7] 陕西省重点研发计划,多机械臂协同煤矸分拣机器人研发,2018GY-160,2018.01-2020.12。主要参与人
[8] 陕西省教育厅服务地方科学研究计划,基于视觉及力信息融合感知的多机械臂协同煤矸分拣系统研制,18JC022,2018.01-2019.12。主要参与人
[9] 企业合作项目,扣件螺栓除锈涂油机器人,2021.11-2022.12。主要研发人员
[10] 企业合作项目,多机械臂煤矸石分拣机器人技术研究,2020.9-2021.9。主要研发人员
4.代表性论文
[1] Wu, X., Cao, X., Ding, W., et al.Multitask allocation model of the coal foreign object sorting robot based on optimal capacity and benefit[J]. Scientific Reports, 2025, 15(1): 29294. (SCI, JCR Q1)
[2] Wu, X., Cao, X., Ding, W., et al.Scheme evaluation method of coal gangue sorting Robot system with time-varying muti-scenario based on deep learning[J]. Scientific Reports,2024, 14(01): 28063.(SCI, JCR Q1)
[3] Wu, X., Cao, X., Wang, P., et al.Multi-task allocation framework of coal gangue sorting Robot system for the time-varying raw coal flow[J]. International Journal of Coal Preparation and Utilization,2023, 44(06): 715-739. (SCI, JCR Q2)
[4] 曹现刚, 吴旭东, 王鹏, 等. 面向煤矸分拣机器人的多机械臂协同策略[J].煤炭科学技术, 2019, 44(S2): 763-774.(EI,引用55)
[5] 曹现刚,丁文韬,吴旭东, 等. 贪心策略与调度规则融合的煤矸分拣机器人多任务分配方法[J].工况自动化, 2025, 51(04): 64-73+139.(CSCD,引用3)
[6] 曹现刚,藏家松,吴旭东, 等. 基于AE-RRT*的煤矸分拣机器人避障拣轨迹规划方法[J].煤炭学报, 2025, 50(S1): 729-740.(EI,引用8)
[7] 曹现刚, 乔欢乐,吴旭东, 等. 考虑含矸率时变性的多臂协同策略优化方法[J].机械科学与技术, 2023, 42(11): 1887-1894.(CSCD,引用10)
[8] 曹现刚, 许罡,吴旭东, 等. 柔性轨道式环境巡检机器人设计原理与试验[J].煤炭科学技术, 2022, 50(06): 303-312.(EI,引用12)
5.代表性获奖及专利
[1] “多机械臂高效协同煤矸分拣机器人研发及应用”,国内领先水平. (中国煤炭工业协会,排名10/11, 2024.3.15)
[2] 曹现刚,吴旭东,王鹏,等.用于二次矸石识别的气动机械手装置及矸石二次识别方法,发明专利,专利号:ZL202010780624.5
[3] 曹现刚,吴旭东,王鹏,等.用于二次矸石识别的气动机械手装置,实用新型专利,专利号:ZL202021609950.1
[4] 曹现刚,马宏伟,吴旭东,等.煤矸分拣机器人多目标多机械臂协同分拣系统及分拣策略,发明专利,专利号:ZL202010780584.4
[5] 曹现刚,王鹏,吴旭东,等.基于视觉及力信息融合感知的多机械臂协同煤矸分拣系统,发明专利,专利号:ZL202010780637.2
联系方式:wxd@xust.edu.cn

 西科机械e家
 友情链接